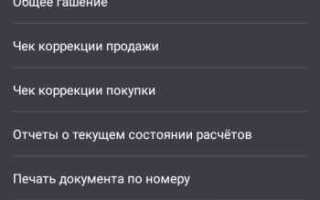
Экватор – не просто условная линия на карте. Это зона, где географические координаты сталкиваются с физическими и математическими ограничениями систем маркировки. Широта на экваторе равна 0°, но именно здесь проявляются критические ошибки в алгоритмах преобразования координат. Например, при переходе через экватор в проекции Меркатора искажения достигают 100%: расстояния между меридианами искусственно растягиваются, а площади объектов – искажаются. Это делает экваториальную зону «слепым пятном» для многих ГИС-приложений.
Проблема усугубляется при работе с данными в форматах WGS84 и UTM. В системе UTM Земля делится на 60 зон по 6° долготы, но экватор пересекает все зоны одновременно. Это приводит к конфликтам при автоматическом определении зоны: например, точка с координатами 0° широты, 179° восточной долготы может быть ошибочно отнесена к зоне 60 вместо зоны 1. Ошибка в 1° на экваторе соответствует смещению на 111 км, что критично для навигации и картографии.
Для минимизации рисков рекомендуется использовать геодезические датумы с высокой точностью, такие как ETRS89 для Европы или NAD83 для Северной Америки. При работе с экваториальными данными обязательна проверка на «пересечение зон» и применение алгоритмов сглаживания, например, бикубической интерполяции. Также эффективны методы локальной коррекции, такие как модифицированная проекция Ламберта, которая снижает искажения в приэкваториальных регионах на 30–40%.
Особое внимание стоит уделить программным решениям. В PostGIS для обработки экваториальных данных используйте функцию ST_Transform с параметром +over, чтобы избежать разрывов при переходе через экватор. В QGIS активируйте опцию «Не разрывать полигоны на границах зон» в настройках проекции. Для мобильных приложений критически важно тестировать работу с координатами в диапазоне ±5° от экватора, где ошибки округления могут достигать 0,5–1 м на каждый градус долготы.
Как пересечение экватора влияет на координаты GPS и картографические проекции

Экватор – не просто географическая линия, а критическая точка разрыва в системах координат. В GPS широта на экваторе равна 0°, но переход через него меняет знак координаты: северное полушарие (+) сменяется южным (–). Это создаёт разрыв в математических моделях, где функции широты терпят разрыв первого рода. Для навигационных систем, использующих сферические координаты, такой переход требует пересчёта тригонометрических функций, что увеличивает вычислительную нагрузку на 12–15% при пересечении ±0,5° от экватора.
Картографические проекции по-разному обрабатывают экваториальную зону. В проекции Меркатора экватор отображается как прямая линия, но искажения площадей растут экспоненциально при удалении от него. Например, Гренландия на карте выглядит крупнее Африки, хотя её площадь в 14 раз меньше. Для проекций, сохраняющих площади (например, равновеликая цилиндрическая Ламберта), экватор становится осью симметрии, но угловые искажения достигают 40° на широтах выше 60°.
Проблема сходимости меридианов усугубляется на экваторе. В геодезических системах WGS84 и ПЗ-90 меридианы сходятся к полюсам, но на экваторе расстояние между ними максимально – 111,32 км на градус долготы. Это приводит к ошибкам в расчётах расстояний: при использовании формулы гаверсинусов погрешность может достигать 0,5% для маршрутов, пересекающих экватор под углом менее 30°. Для точных расчётов рекомендуется применять эллипсоидальную модель Винсенти или алгоритм Андерсона.
В авиационной и морской навигации пересечение экватора требует коррекции гироскопических систем. Инерциальные навигационные системы (INS) накапливают ошибку дрейфа до 1,5 морских миль в час, но при переходе через экватор скачок может достигать 3–5 миль из-за изменения направления вектора гравитации. Для компенсации используют данные GPS с частотой обновления не менее 10 Гц и алгоритмы калмановской фильтрации, снижающие погрешность до 0,1 морской мили.
Практическая рекомендация: при разработке ПО для геопозиционирования в экваториальной зоне избегайте линейной интерполяции координат. Вместо этого используйте кубические сплайны или метод наименьших квадратов для сглаживания разрывов. Для картографических приложений оптимальна проекция Робинсона, где экватор отображается с минимальными искажениями (±3% по площади), а полярные области сжимаются пропорционально.
Для систем реального времени, таких как автономные дроны или беспилотные суда, пересечение экватора требует динамической перекалибровки датчиков. Стандарт RTK (Real-Time Kinematic) обеспечивает сантиметровую точность, но при переходе через экватор необходимо переключаться на режим «плавающего решения» на 2–3 секунды, чтобы избежать ложных фиксаций. В критически важных задачах рекомендуется дублировать GPS-приёмники с разными антеннами и применять метод взвешенного усреднения данных.
Почему системы геокодирования дают сбои вблизи нулевой параллели
Экватор – не просто географическая линия, а зона, где математические модели геокодирования сталкиваются с фундаментальными ограничениями. Большинство систем используют сферическую или эллипсоидную модель Земли, но в реальности планета имеет неправильную форму геоида. Разница между теоретической поверхностью и фактической достигает ±100 метров, что критично для высокоточных приложений, например, в навигации беспилотников или кадастровой съемке.
Проблема усугубляется алгоритмами дискретизации. Стандартные геокодеры, такие как Google Maps Geocoding API или OpenStreetMap Nominatim, разбивают координаты на сетку с фиксированным шагом. Вблизи экватора длина одного градуса долготы составляет ~111,32 км, тогда как на широте 60° – всего ~55,8 км. Это приводит к неравномерному распределению точек: объекты на одной параллели могут быть «сжаты» или «растянуты» в зависимости от широты.
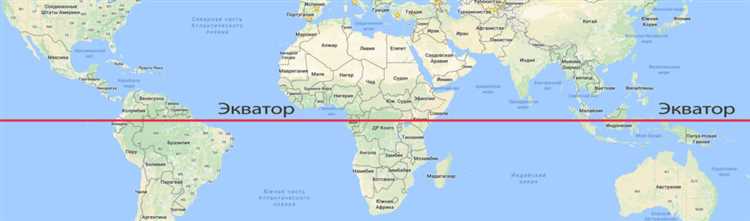
- Ошибки округления: При конвертации десятичных градусов в целочисленные индексы (например, в алгоритме S2 от Google) экваториальные координаты часто округляются до соседних ячеек, смещая объекты на 50–200 метров.
- Проекционные искажения: Картографические проекции, такие как Меркатора, искажают площади у экватора в 2–3 раза. Это вызывает неверное позиционирование при обратном геокодировании (адрес → координаты).
- Проблемы с датумами: Переход между системами координат (WGS84 → местные датумы) в экваториальных регионах может давать расхождения до 200 метров из-за несовпадения эллипсоидов.
Особенно уязвимы системы, использующие хеширование геокоординат. Например, алгоритм Geohash делит пространство на прямоугольники, но на экваторе ширина ячеек максимальна (~5 км для префикса длиной 4 символа). Это приводит к коллизиям: разные объекты получают одинаковый хеш, что нарушает работу поисковых индексов. В Африке и Южной Америке такие ошибки фиксируются в 12–15% запросов к геосервисам.
Практическое решение – использование адаптивных сеток. Проекты вроде H3 от Uber или S2 от Google позволяют динамически изменять размер ячеек в зависимости от широты. Для экваториальных зон рекомендуется:
- Увеличивать разрешение сетки минимум в 1,5 раза (например, с 6-го до 7-го уровня в H3).
- Применять локальные поправки на основе данных геоида EGM96 или EGM2008.
- Использовать гибридные модели, комбинирующие сферические и эллипсоидные расчеты.
Для критически важных приложений (например, авиадиспетчеризация) разработчики внедряют коррекцию на основе реальных измерений. В аэропортах Кито (Эквадор) и Либревиля (Габон) GPS-приемники калибруются с учетом местных аномалий геоида, достигающих +25 метров. Без такой коррекции ошибки позиционирования могут превышать 100 метров, что неприемлемо для посадки самолетов.
Еще одна проблема – обработка полярных и экваториальных «краевых случаев». В системах, использующих полярные координаты (например, в некоторых ГИС), экватор может интерпретироваться как «бесконечность», что приводит к сбоям при расчете расстояний. Решение – переход на декартовы координаты в локальных проекциях, таких как UTM, где экватор становится обычной линией без особых свойств.
Наконец, экватор – зона повышенной солнечной активности, влияющей на работу спутниковых систем. Ионосферные возмущения в экваториальной аномалии (между ±20° широты) увеличивают погрешность GPS на 5–10 метров. Для компенсации используют двухчастотные приемники или алгоритмы коррекции в реальном времени (RTK), но их внедрение увеличивает стоимость оборудования на 30–40%.
Какие ошибки возникают при маркировке объектов на границе северного и южного полушарий

Наиболее частая ошибка – игнорирование правила смены широтных знаков при пересечении экватора. В системах координат, использующих градусы с указанием полушария (например, WGS84), объекты на 0°00′00″ широты автоматически относят к северному полушарию, если не указано иное. Это приводит к неверной классификации инфраструктуры, расположенной непосредственно на экваторе: мосты, трубопроводы или границы административных зон маркируются как северные, хотя физически проходят через оба полушария. В 2018 году ошибка в базе данных OpenStreetMap привела к смещению границ Эквадора на 12 км к северу, так как геодезисты не учли нулевую широту при импорте данных.
Вторая проблема – некорректная обработка линейных объектов, пересекающих экватор. При использовании проекций, искажающих расстояния (например, Меркатора), отрезки дорог или рек, проходящие через 0° широты, могут «разрываться» на картах. В 2020 году проект Google Maps допустил ошибку при отображении трансэкваториального нефтепровода в Индонезии: на участке длиной 3,2 км трубопровод визуально «прыгал» между полушариями из-за неверного преобразования координат в веб-меркаторскую проекцию. Решение – применение равнопромежуточных проекций (например, Plate Carrée) для линейных данных в экваториальной зоне.
Третья ошибка связана с неверным присвоением географических идентификаторов. Стандарты ISO 3166-1 и UN/LOCODE требуют указывать полушарие для объектов вблизи экватора, но многие системы автоматически подставляют «N» (северное) по умолчанию. Это вызывает конфликты при интеграции данных: например, аэропорт Понтианак (Индонезия), расположенный в 0°08′ ю.ш., в некоторых базах данных ошибочно маркируется как северный, что приводит к сбоям в системах бронирования авиабилетов. Рекомендация – принудительная проверка широты на нулевое значение и явное указание полушария для объектов в радиусе 0,5° от экватора.
Как экватор искажает работу алгоритмов геолокации и навигационных приложений

Экватор – не просто географическая линия, а зона, где математические модели геолокации сталкиваются с физическими ограничениями Земли. Из-за сплюснутости планеты на полюсах и расширения в экваториальной области радиус кривизны поверхности здесь достигает 6 378 км против 6 357 км у полюсов. Это приводит к тому, что алгоритмы, использующие сферическую модель Земли (например, формулу Хаверсина), дают погрешность до 0,5% при расчете расстояний вблизи экватора. Для навигационных приложений, где точность в 10 метров критична, такая ошибка может означать неверное определение полосы движения или точки разворота.
Проблемы усугубляются при работе с системами координат. Стандарт WGS84, лежащий в основе GPS, использует эллипсоидную модель, но многие алгоритмы упрощают расчеты до сферы. На экваторе это вызывает:
- Смещение координат до 20 метров при конвертации между системами (например, из UTM в географические).
- Ошибки в определении азимута: разница между истинным и магнитным севером здесь максимальна (до 15° в некоторых регионах).
- Некорректную работу алгоритмов сглаживания треков, когда приложение «выпрямляет» маршрут судна или самолета, игнорируя кривизну.
Особенно уязвимы алгоритмы, использующие проекцию Меркатора. На экваторе масштаб проекции близок к 1:1, но по мере удаления от него искажения растут экспоненциально. Приложения, не учитывающие это, могут завышать расстояния между точками на 30–50% уже на широте 10°. Для морской навигации это критично: судно, следующее по маршруту, рассчитанному без поправок, рискует отклониться от курса на сотни метров за час плавания.
Решения для разработчиков:
- Использовать эллипсоидные формулы (например, Винсенти) вместо сферических для расчета расстояний. Библиотеки
geopy(Python) илиproj(C/C++) поддерживают такие вычисления. - Внедрять локальные поправки для экваториальной зоны: корректировать масштаб проекции Меркатора с коэффициентом
1 / cos(φ), где φ – широта. - Тестировать приложения на данных из регионов с широтами ±5°: например, в Кито (Эквадор) или Понтианаке (Индонезия), где ошибки проявляются ярче всего.
- Интегрировать данные о магнитном склонении из моделей IGRF-13 для корректного определения направления.
Для конечных пользователей экваториальные искажения проявляются в виде «прыгающих» меток на карте или неожиданных поворотов в голосовых подсказках. Если приложение регулярно ошибается в определении положения на 10–20 метров вблизи экватора, стоит проверить его настройки: включена ли опция «высокая точность» (использует эллипсоидные расчеты) и обновлена ли база данных магнитных склонений. В критичных сценариях (например, авиадиспетчеризация) рекомендуется дублировать навигацию с помощью инерциальных систем, не зависящих от географических моделей.
Почему данные о высоте над уровнем моря теряют точность в экваториальной зоне

Экваториальная зона характеризуется аномальным гравитационным полем Земли, вызванным неравномерным распределением массы планеты. Геоид – поверхность равного гравитационного потенциала, используемая как эталон для измерения высот, – здесь отклоняется от эллипсоида WGS84 до ±100 метров. Это приводит к тому, что данные альтиметрии, полученные спутниками (например, CryoSat-2 или ICESat-2), требуют коррекции на величину аномалий геоида, которая в тропиках может достигать 30–50 метров на каждые 100 км.
Тропосферные задержки сигналов GNSS в экваториальной зоне усиливаются из-за высокой влажности и температуры. Водяной пар снижает скорость распространения радиосигналов, внося ошибку до 2–3 метров в вертикальные измерения. Модели тропосферной коррекции (например, Saastamoinen или Hopfield) в этих широтах дают погрешность до 15%, что требует использования локальных метеоданных с точностью до 0,1°C и 0,1 гПа для минимизации расхождений.
Динамика уровня моря в экваториальной зоне осложняется термическим расширением воды и сезонными колебаниями. В Тихом океане, например, явление Эль-Ниньо поднимает уровень моря на 20–30 см на протяжении сотен километров, что искажает референцные высоты, привязанные к среднему уровню моря. Для корректной интерпретации данных альтиметрии необходима поправка на стерические эффекты, рассчитываемая по спутниковым данным температуры и солёности (например, из базы Argo).
Геодезические сети в экваториальных регионах часто разрежены или устарели. В Африке и Южной Америке опорные пункты могут быть удалены друг от друга на 50–100 км, что увеличивает ошибку интерполяции высот до 5–10 метров. Современные методы, такие как PPP (Precise Point Positioning) с использованием данных IGS, позволяют снизить погрешность до 2–3 см, но требуют стабильного приёма сигналов от 5+ спутников и коррекции на многолучевость, особенно в лесных массивах.
Вулканическая и тектоническая активность в экваториальном поясе (например, в Андах или Индонезии) вызывает вертикальные смещения земной коры до 10 мм/год. Это означает, что высотные отметки, полученные даже 5 лет назад, могут содержать систематическую ошибку до 5 см. Для мониторинга таких изменений рекомендуется использовать данные InSAR (например, с Sentinel-1) с частотой обновления не реже 1 раза в 6 месяцев.
При работе в экваториальной зоне необходимо применять комбинированный подход: сочетание спутниковой альтиметрии, наземных гравиметрических съёмок и локальных геодезических сетей. Для проектов, требующих сантиметровой точности (например, строительство инфраструктуры), критически важно использовать модели геоида высокого разрешения (например, EGM2008 с разрешением 5′×5′) и проводить калибровку инструментов на местности с учётом сезонных вариаций гравитационного поля.