

Парктроник – это система помощи при парковке, основанная на ультразвуковых датчиках. В стандартной комплектации используется от 2 до 8 сенсоров, расположенных на бампере автомобиля. Каждый датчик излучает ультразвуковые волны частотой 40–50 кГц, которые отражаются от препятствий и возвращаются обратно. Время задержки сигнала позволяет вычислить расстояние до объекта с точностью до 5–10 см на дистанции до 2,5 метров.
Основные компоненты системы: датчики, блок управления и индикатор (звуковой, визуальный или комбинированный). Датчики изготавливаются из пьезокерамики или полимерных материалов, устойчивых к вибрациям и перепадам температур. Блок управления обрабатывает сигналы, фильтруя помехи от дорожного мусора или осадков, и передает данные на индикатор. Современные модели поддерживают адаптивную калибровку, подстраиваясь под условия эксплуатации.
Принцип работы парктроника зависит от типа установки. В пассивных системах датчики только принимают отраженный сигнал, в активных – излучают и принимают одновременно. Рабочий диапазон температур большинства устройств – от −40°C до +85°C, но при экстремальных условиях точность может снижаться. Для корректной работы рекомендуется регулярно очищать датчики от грязи и снега, а также проверять их крепление – вибрации могут смещать сенсоры, искажая показания.
При выборе парктроника обращайте внимание на угол обзора датчиков (обычно 90–120°) и минимальную дистанцию срабатывания (не менее 30 см). Модели с цифровыми дисплеями точнее аналоговых, но требуют более сложной настройки. Для автомобилей с низким клиренсом подойдут датчики с уменьшенной высотой установки, чтобы избежать ложных срабатываний от неровностей дороги.
Как работает парктроник: устройство и принцип действия

Основные компоненты парктроника:
- Датчики – излучают и принимают ультразвуковые импульсы. Диапазон измерения большинства моделей – от 0,3 до 2,5 метров. Точность зависит от качества сенсора и может варьироваться в пределах ±5 см.
- Блок управления – обрабатывает данные с датчиков, вычисляет расстояние и активирует звуковые или визуальные сигналы. Современные системы интегрируются с мультимедийными дисплеями автомобиля.
- Индикаторы – могут быть звуковыми (бипперы с изменяющейся частотой), световыми (LED-дисплеи) или графическими (отображение на экране). В премиальных моделях используется голосовое оповещение.
Принцип работы парктроника основан на эффекте эхолокации. Датчик генерирует короткий ультразвуковой импульс длительностью 0,1–0,3 мс. Волна распространяется со скоростью ~343 м/с (при 20°C) и отражается от препятствия. Время возврата сигнала пересчитывается в расстояние по формуле: d = (t × v) / 2, где d – расстояние, t – время задержки, v – скорость звука.
Частота обновления данных в большинстве систем составляет 10–20 измерений в секунду. Это позволяет отслеживать динамику приближения к препятствию. Однако ультразвук имеет ограничения: он плохо работает с мягкими материалами (например, снегом или тканью), а также может давать ложные срабатывания при сильном ветре или дожде. Для минимизации ошибок производители используют алгоритмы фильтрации шумов.
Установка парктроника требует точного позиционирования датчиков. Оптимальный угол наклона – 5–10° к горизонтали, чтобы охватить зону непосредственно перед и за бампером. Расстояние между сенсорами не должно превышать 30–40 см, иначе образуются «слепые зоны». При монтаже важно избегать попадания грязи или воды в отверстия датчиков – это снижает чувствительность.
Современные парктроники делятся на два типа: проводные и беспроводные. Проводные системы надёжнее, но требуют прокладки кабелей от датчиков к блоку управления. Беспроводные модели проще в установке, однако подвержены помехам от других электронных устройств. Для автомобилей с металлизированным покрытием бампера рекомендуется использовать датчики с увеличенной мощностью излучения.
Настройка парктроника включает калибровку датчиков после установки. Процедура выполняется с помощью специального сканера или вручную по инструкции производителя. В процессе калибровки задаются пороговые значения расстояний для активации предупреждений. Например, первый уровень тревоги может срабатывать на 1,5 м, второй – на 0,8 м, а критический – на 0,3 м. Некоторые системы позволяют регулировать чувствительность в зависимости от условий (город/трасса).
Обслуживание парктроника сводится к регулярной очистке датчиков от грязи и проверке целостности проводки. Раз в год рекомендуется тестировать систему на точность измерений с помощью специальных шаблонов или лазерного дальномера. При замене датчика необходимо использовать модель с идентичными характеристиками, иначе потребуется повторная калибровка. В зимний период следует удалять лёд и снег с поверхности сенсоров, чтобы избежать ложных срабатываний.
Какие датчики используются в парктронике и их назначение
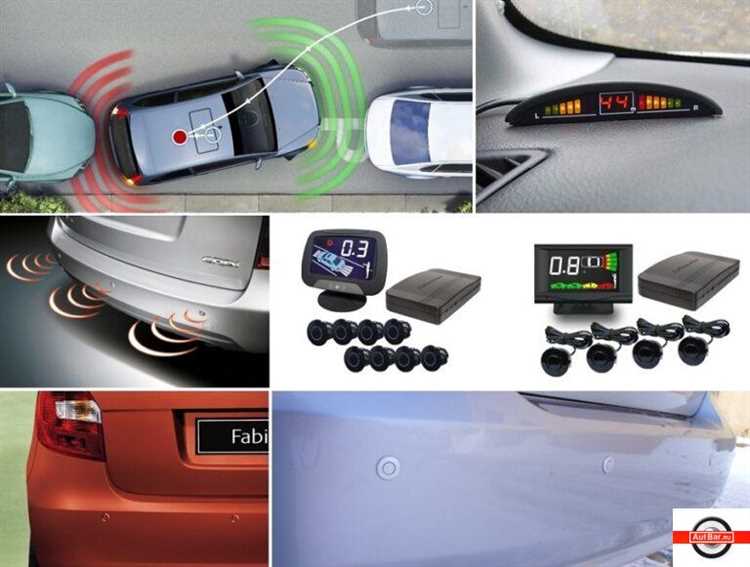
В парктрониках применяются ультразвуковые датчики, работающие на частотах 40–50 кГц. Они генерируют акустические волны, которые отражаются от препятствий и возвращаются к приёмнику. Время задержки сигнала позволяет вычислить расстояние с точностью до 3–5 см на дистанции до 2,5 м. Датчики устанавливаются в бампере по 2–8 штук, в зависимости от класса автомобиля: передние системы обычно комплектуются 4–6 сенсорами, задние – 2–4. Для корректной работы важно соблюдать угол установки 10–15° к горизонтали, иначе возможны ложные срабатывания на неровностях дороги.
Электромагнитные датчики – альтернатива ультразвуковым, используются реже из-за высокой стоимости. Они создают электромагнитное поле вдоль бампера и фиксируют изменения его параметров при приближении металлических объектов. Преимущества: отсутствие «слепых зон», характерных для ультразвука, и возможность обнаружения тонких препятствий (например, металлических столбов). Однако такие системы неэффективны против неметаллических объектов (деревянные заборы, пластиковые контейнеры) и требуют калибровки при замене бампера.
- Датчики с функцией самоочистки – оснащены пьезоэлементами, вибрирующими на частоте 100–200 Гц для удаления грязи и влаги. Рекомендуются для эксплуатации в регионах с частыми осадками или на бездорожье. При загрязнении свыше 30% площади сенсора система выдаёт ошибку, поэтому регулярная проверка чистоты обязательна.
- Интеллектуальные датчики с ИК-подсветкой – дополнительно оснащены инфракрасными светодиодами для работы в темноте. Используются в премиальных моделях парктроников, например, в системах Park Assist от Volkswagen. Диапазон обнаружения увеличивается до 3 м, но ИК-датчики чувствительны к прямым солнечным лучам и могут давать сбои при температуре выше +50°C.
При выборе парктроника обращайте внимание на материал корпуса датчиков: пластиковые (ABS-пластик) дешевле, но менее устойчивы к механическим повреждениям, металлические (алюминиевые сплавы) выдерживают удары гравия и мойку под высоким давлением. Для автомобилей с низким клиренсом (менее 15 см) оптимальны датчики диаметром 18–20 мм – они меньше выступают за линию бампера и реже повреждаются. При самостоятельной установке избегайте монтажа сенсоров ближе 20 см друг к другу, иначе сигналы будут интерферировать, снижая точность измерений.
Как ультразвуковые волны измеряют расстояние до препятствий

Ультразвуковой датчик парктроника генерирует акустические импульсы на частоте 40–50 кГц – диапазон, выбранный за оптимальное сочетание направленности и затухания в воздухе. Излучатель, выполненный из пьезокерамики, преобразует электрический сигнал в механические колебания мембраны, создавая волновой фронт с углом расхождения 30–60 градусов. При встрече с препятствием часть энергии отражается обратно, фиксируясь тем же датчиком, работающим в режиме приёма. Время между отправкой импульса и приёмом эха (t) позволяет вычислить расстояние (d) по формуле d = (v × t) / 2, где v – скорость звука в воздухе (~343 м/с при 20°C).
Точность измерений зависит от температуры, влажности и формы препятствия. При повышении температуры на 10°C скорость звука увеличивается на ~0,6 м/с, что требует компенсации алгоритмами обработки сигнала. Датчики с рабочей частотой 48 кГц обеспечивают разрешение до 1 см на дистанции до 2 м, но теряют эффективность при углах падения волны свыше 45 градусов – отражение становится диффузным, а сигнал слабеет. Для минимизации ошибок производители используют узконаправленные излучатели с апертурой 10–15 мм и цифровую фильтрацию шумов.
Принцип работы исключает зависимость от освещения или цвета препятствия, но уязвим к материалам с высоким коэффициентом поглощения звука: ковровые покрытия, снег или пенопласт могут остаться незамеченными. В современных системах применяют многоимпульсный режим: датчик отправляет серию из 3–5 импульсов с интервалом 50–100 мс, а микроконтроллер анализирует стабильность отражённого сигнала, отсеивая случайные помехи. Для повышения надёжности на неровных поверхностях рекомендуется устанавливать датчики на высоте 40–60 см от земли – это снижает риск ложных срабатываний от мелких объектов.
Калибровка системы критична для корректной работы: после установки датчики тестируют на эталонных расстояниях (0,5 м, 1 м, 1,5 м), сравнивая фактические показания с расчётными. При отклонении более 5% требуется перенастройка временных задержек в прошивке контроллера. В условиях сильного ветра или дождя ультразвуковые волны рассеиваются, поэтому в премиальных моделях парктроников интегрируют датчики атмосферного давления для динамической коррекции скорости звука.
Роль электронного блока управления в работе парктроника

Электронный блок управления (ЭБУ) парктроника – центральный процессор системы, координирующий работу датчиков, обрабатывающий сигналы и формирующий управляющие команды. Он принимает аналоговые или цифровые данные от ультразвуковых сенсоров, преобразует их в расстояние до препятствия с точностью до 1–3 см и определяет скорость сближения. Современные ЭБУ поддерживают частоты опроса датчиков до 20 Гц, что обеспечивает реакцию системы в реальном времени даже при движении задним ходом на скорости до 10 км/ч.
Алгоритмы ЭБУ фильтруют помехи, исключая ложные срабатывания от дорожного мусора, снега или дождя. Для этого применяются адаптивные пороги чувствительности: например, при обнаружении статичного объекта на расстоянии менее 30 см блок снижает порог срабатывания на 15–20%, чтобы избежать игнорирования реальных препятствий. В некоторых моделях используется технология «умного подавления шумов», анализирующая амплитуду и фазу отраженного сигнала для различения металлических и неметаллических объектов.
ЭБУ также управляет звуковой и визуальной индикацией. Стандартные протоколы предусматривают линейное увеличение частоты звуковых сигналов при сокращении расстояния: от 1 Гц на 1,5 м до 10 Гц на 0,3 м. В премиальных системах реализована градация по зонам – например, непрерывный сигнал при расстоянии менее 20 см. Визуальные дисплеи получают от ЭБУ данные в формате CAN-шины или аналогового сигнала, где цветовая кодировка (зеленый/желтый/красный) соответствует диапазонам 1,2–0,6 м, 0,6–0,3 м и менее 0,3 м.
При интеграции с другими системами автомобиля ЭБУ парктроника взаимодействует с блоком управления двигателем и АКПП. В режиме автоматической парковки он передает команды на снижение скорости до 2–3 км/ч и остановку при обнаружении препятствия на расстоянии 15–20 см. Для корректной работы требуется синхронизация с датчиками ABS: при скорости выше 15 км/ч ЭБУ парктроника отключает звуковую индикацию, чтобы избежать конфликтов с другими системами безопасности.
Диагностика ЭБУ проводится через OBD-II разъем с использованием сканеров типа Launch X431 или Autel MaxiSys. Коды ошибок P0520–P0524 указывают на неисправности питания, P0530–P0534 – на проблемы с датчиками, а U0100 – на потерю связи с CAN-шиной. При замене ЭБУ необходимо выполнить процедуру инициализации: подключить диагностический прибор, выбрать модель автомобиля и подтвердить адаптацию датчиков, иначе система может работать некорректно или полностью отключиться.
Для продления ресурса ЭБУ рекомендуется избегать перепадов напряжения в бортовой сети: при запуске двигателя от внешнего источника использовать стабилизатор на 12 В с током не менее 20 А. При мойке автомобиля высоким давлением следует защищать разъемы ЭБУ водонепроницаемыми заглушками, так как попадание влаги в контакты приводит к окислению и коротким замыканиям. В регионах с экстремальными температурами (ниже -30°C или выше +50°C) устанавливать дополнительный радиатор охлаждения для блока, чтобы предотвратить перегрев или замерзание электронных компонентов.
Как происходит обработка сигналов от датчиков в реальном времени
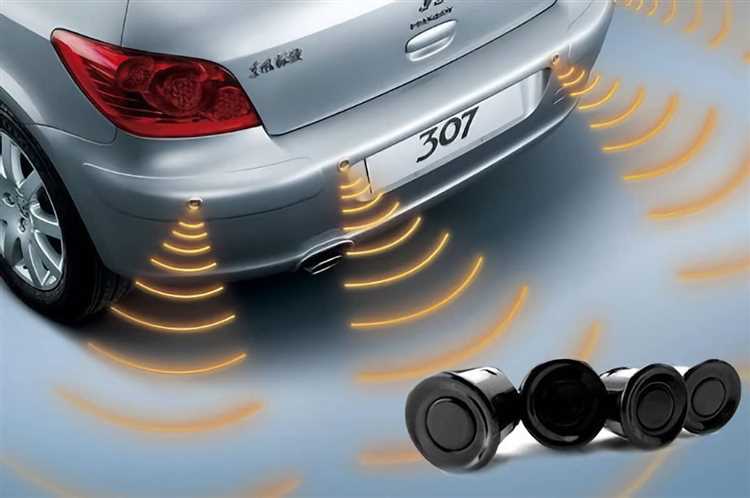
Обработка сигналов в парктронике начинается с оцифровки аналогового сигнала, поступающего от ультразвуковых датчиков. Каждый датчик генерирует высокочастотный импульс (обычно 40–50 кГц), который отражается от препятствия и возвращается в виде эхо-сигнала. Микроконтроллер системы (например, STM32 или PIC) преобразует этот сигнал в цифровой формат с помощью АЦП (аналого-цифрового преобразователя) с частотой дискретизации не менее 200 кГц для точного захвата фронтов отражённого сигнала.
После оцифровки сигнал проходит через фильтрацию для устранения шумов. Используются два основных метода:
- Фильтр нижних частот – отсекает высокочастотные помехи, вызванные вибрацией кузова или внешними источниками (например, работающим двигателем). Частота среза выбирается в диапазоне 5–10 кГц.
- Адаптивная фильтрация – корректирует параметры фильтра в зависимости от уровня шума, измеряемого в реальном времени. Например, при движении по неровной дороге порог фильтрации автоматически повышается на 20–30%.
Следующий этап – выделение полезного сигнала из эхо-импульса. Для этого применяется алгоритм порогового детектирования: микроконтроллер сравнивает амплитуду сигнала с заранее заданным порогом (обычно 0,5–1,5 В). Если амплитуда превышает порог, фиксируется момент прихода эхо-сигнала. Для повышения точности используется метод «временного окна»: анализируется только участок сигнала в интервале 0,5–25 мс после излучения импульса, что соответствует дальности обнаружения 8–400 см.
Расчёт расстояния до препятствия выполняется по формуле:
d = (t × v) / 2,
где d – расстояние, t – время между излучением и приёмом сигнала, v – скорость звука в воздухе (≈343 м/с при 20°C). Однако на практике скорость звука корректируется с учётом температуры окружающей среды: микроконтроллер использует данные встроенного термодатчика и применяет поправочный коэффициент v = 331 + 0,6 × T, где T – температура в °C.
Для исключения ложных срабатываний система анализирует несколько последовательных измерений. Если расстояние до препятствия меняется скачкообразно (например, на 50% за 100 мс), данные считаются недостоверными и отбрасываются. Дополнительно применяется алгоритм медианной фильтрации: из пяти последних измерений выбирается среднее значение, что снижает влияние случайных выбросов. В современных системах также реализована коррекция на основе данных от других датчиков – например, при парковке задним ходом учитываются показания передних датчиков для построения более точной модели окружения.
Финальный этап – передача обработанных данных в блок индикации. Микроконтроллер формирует пакет данных, содержащий:
- Идентификатор датчика (1–8, в зависимости от конфигурации системы).
- Расстояние до препятствия с точностью до 1 см.
- Флаг достоверности (0 или 1).
- Временную метку (для синхронизации с другими системами автомобиля).
Данные передаются по шине CAN или LIN с частотой обновления 10–20 Гц. В премиальных системах дополнительно реализована функция прогнозирования траектории: на основе текущей скорости автомобиля и угла поворота руля рассчитывается вероятность столкновения с препятствием в ближайшие 0,5–1 секунду, что позволяет заранее активировать звуковое предупреждение.
Почему парктроник может не срабатывать на мелкие предметы

Парктроники работают на основе ультразвуковых волн с частотой 40–50 кГц. Длина волны при такой частоте составляет около 7–8 мм, что ограничивает минимальный размер обнаруживаемого объекта. Предметы диаметром менее 5–10 см (например, тонкие столбики, ветки или детские игрушки) могут не отражать достаточное количество сигнала для срабатывания датчика. Это физическое ограничение, связанное с дифракцией ультразвука: мелкие объекты рассеивают волны, а не отражают их направленно к приёмнику.
Датчики парктроника имеют угол обзора 60–120 градусов, но их чувствительность максимальна в центральной зоне. Мелкие предметы, расположенные по краям зоны сканирования, часто остаются незамеченными, так как отражённый сигнал оказывается слишком слабым. Производители намеренно снижают чувствительность на периферии, чтобы избежать ложных срабатываний от неровностей дороги или мусора. Например, пластиковая бутылка высотой 20 см может быть обнаружена на расстоянии 1 м, но только если находится в центре луча.
Материал объекта влияет на отражение ультразвука. Металлические и твёрдые поверхности (бетон, дерево) дают чёткий эхо-сигнал, а мягкие или пористые материалы (ткань, пенопласт, снег) поглощают волны. Так, картонная коробка размером 15×15 см может остаться незамеченной, если её поверхность не перпендикулярна датчику. В зимних условиях слой свежевыпавшего снега толщиной 3–5 см также способен маскировать мелкие препятствия, так как его структура рассеивает ультразвук.
Алгоритмы обработки сигнала в парктрониках настроены на фильтрацию шумов и игнорирование слабых отражений. Если амплитуда эхо-сигнала ниже порогового значения (обычно 10–20% от максимальной), система его отбрасывает. Это сделано для предотвращения ложных тревог от капель дождя или пыли, но одновременно исключает обнаружение мелких объектов. В некоторых моделях можно вручную повысить чувствительность через настройки бортового компьютера, однако это увеличивает риск помех от вибраций кузова или ветра.
Для компенсации ограничений парктроника рекомендуется использовать дополнительные камеры или радары миллиметрового диапазона (77 ГГц), которые способны обнаруживать объекты размером от 2–3 см. При парковке в условиях ограниченной видимости (например, между высокими бордюрами) целесообразно снижать скорость до 2–3 км/ч, чтобы датчики успевали обработать отражённый сигнал. Регулярная очистка датчиков от грязи и льда также критична: слой загрязнений толщиной 1 мм снижает чувствительность на 30–40%.


