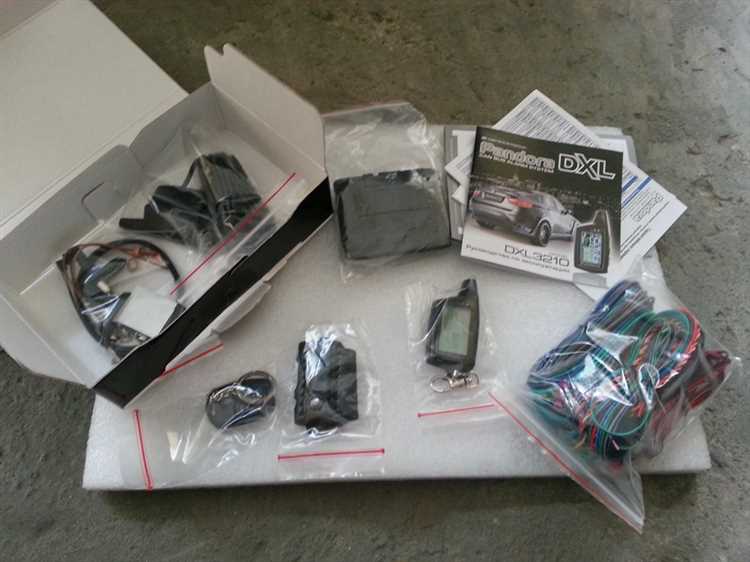
CAN шина – это цифровой протокол обмена данными, используемый в современных автомобилях для связи между электронными блоками управления (ЭБУ). Подключение автосигнализации через CAN позволяет интегрироваться с штатной электроникой без вмешательства в проводку, снижая риск ошибок и повреждений. Для работы потребуется адаптер CAN (например, StarLine CAN-LIN или Pandora DXL), мультиметр с функцией измерения напряжения и сопротивления, а также документация на автомобиль с описанием CAN-сообщений.
Первый шаг – определение типа CAN шины в автомобиле. В большинстве случаев используется высокоскоростная CAN (HS-CAN) с сопротивлением между линиями 60 Ом. Низкоскоростная CAN (LS-CAN) встречается реже и имеет сопротивление 2,4 кОм. Проверьте сопротивление между проводами CAN-H и CAN-L на диагностическом разъеме OBD-II: если значение близко к 60 Ом, это HS-CAN. Для точной идентификации используйте сканер (например, Launch X431) или техническую документацию производителя.
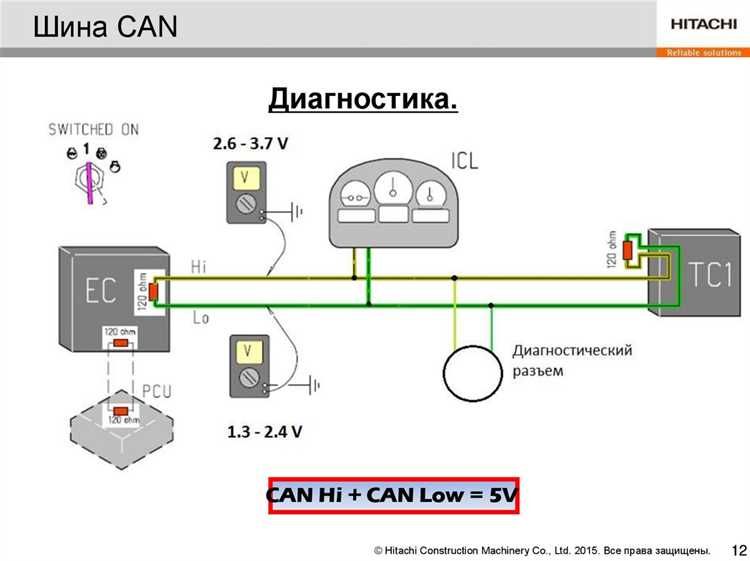
Подключение адаптера выполняется параллельно штатной CAN шине. Найдите провода CAN-H (обычно оранжевый/черный) и CAN-L (оранжевый/коричневый) в жгуте за приборной панелью или около ЭБУ. Подключите адаптер через T-образный разветвитель или пайкой, избегая коротких замыканий. Убедитесь, что напряжение на линиях в покое составляет 2,5 В (CAN-H) и 2,3 В (CAN-L) – отклонения указывают на неисправность шины.
Настройка сигнализации требует выбора правильного протокола CAN для конкретной модели автомобиля. В меню сигнализации укажите марку, модель и год выпуска, чтобы система автоматически загрузила необходимые команды. Если автомобиль не поддерживается «из коробки», потребуется ручная настройка с использованием CAN-анализатора (например, CANalyst-II) для записи и декодирования штатных сообщений. Основные команды для сигнализации: запрос состояния дверей, управление центральным замком, чтение оборотов двигателя.
После подключения проверьте работу сигнализации в тестовом режиме. Убедитесь, что команды на открытие/закрытие замков выполняются без задержек, а статус дверей и капота отображается корректно. Если возникают ошибки связи, проверьте целостность проводки, правильность подключения адаптера и соответствие протокола. В случае конфликтов с штатной электроникой отключите адаптер и повторите настройку с нуля.
Необходимые инструменты и материалы для подключения

Для интеграции автосигнализации с CAN-шиной потребуется диагностический адаптер с поддержкой протокола CAN 2.0B (например, ELM327 v1.5 или LAUNCH X431). Обязательно наличие программного обеспечения для чтения CAN-сообщений: CANalyzer, Vehicle Spy или специализированные утилиты производителя сигнализации (StarLine, Pandora). Проверьте совместимость адаптера с маркой автомобиля – некоторые модели требуют оригинальных сканеров (VCDS для VAG, Techstream для Toyota).
Базовый набор инструментов включает мультиметр с функцией измерения напряжения до 24 В и сопротивления до 2 МОм, паяльную станцию с тонким жалом (температура 300–350°C), термоусадочные трубки диаметром 2–4 мм и припой ПОС-61. Для подключения к CAN-шине используйте экранированный кабель типа FTP (витая пара с фольгированным экраном) сечением 0,22–0,35 мм². Изоляцию снимайте стриппером с регулировкой глубины резки, чтобы не повредить жилы.
Дополнительно понадобятся: клеммы типа «мама» 2,8 мм для подключения к штатным разъемам автомобиля, изолента 3M Scotch 88 (устойчивая к вибрации и температуре), пластиковые хомуты шириной 3–5 мм для фиксации проводки. При работе с современными авто (2018+ г.в.) может потребоваться обходчик иммобилайзера (например, Fortin EVO-ALL или iDatalink Maestro) – уточните его совместимость с моделью сигнализации и прошивкой ЭБУ.
Как определить CAN шину в автомобиле и её параметры

Первым шагом станет изучение электрической схемы автомобиля. В документации производителя (например, сервисных мануалах или WDS для Ford, ETKA для VAG) CAN-шины обозначаются линиями с маркировкой «CAN-H» и «CAN-L», часто сопровождаемыми цветовой кодировкой проводов. Для большинства европейских автомобилей CAN-H имеет цвет жёлтый или оранжевый с чёрной полосой, CAN-L – зелёный или серый с чёрной полосой. В азиатских моделях (Toyota, Hyundai) цвета могут отличаться: CAN-H – белый, CAN-L – синий. Проверяйте схемы на наличие резисторов терминации (120 Ом) между линиями – их присутствие подтверждает подключение к основной шине.
Если документация недоступна, используйте мультиметр в режиме измерения сопротивления. Подключите щупы между CAN-H и CAN-L на диагностическом разъёме OBD-II (пины 6 и 14 для стандарта ISO 15765-4) или непосредственно на контроллерах. Значение 55–65 Ом указывает на наличие двух терминаторов (типично для высокоскоростной шины 500 кбит/с), 110–130 Ом – на один терминатор (низкоскоростная шина 125 кбит/с). Отсутствие сопротивления или значения выше 200 Ом свидетельствуют о разрыве цепи или неправильном подключении.
Для определения скорости шины потребуется осциллограф или CAN-анализатор (например, PCAN-USB, LAWICEL CANUSB). Подключите прибор к линиям CAN-H и CAN-L, запустите двигатель и наблюдайте сигнал. Высокоскоростная шина (500 кбит/с) характеризуется прямоугольными импульсами с амплитудой 2,5–3,5 В (CAN-H) и 1,5–2,5 В (CAN-L), длительность бита – 2 мкс. Низкоскоростная шина (125 кбит/с) имеет аналогичную форму, но длительность бита – 8 мкс. Если сигнал отсутствует, проверьте питание контроллеров (обычно +12 В на пинах 16 OBD-II) и заземление.
Идентификация протокола требует анализа пакетов данных. Запустите программу-сниффер (CANalyzer, SavvyCAN) и запишите трафик при включении зажигания. Стандартные протоколы:
| Протокол | Идентификатор (ID) | Пример данных |
|---|---|---|
| ISO 15765-4 (CAN 2.0B) | 0x7DF, 0x7E8–0x7EF | Запросы диагностики (0x02 0x01 0x0D) |
| GM LAN | 0x100–0x1FF | Сообщения от BCM (0x101: 0x00 0x40 0x00) |
| UDS (ISO 14229) | 0x7E0–0x7E7 | Ответы на запросы (0x03 0x7F 0x22 0x13) |
Если ID начинаются с 0x000–0x0FF, вероятно, используется CAN 2.0A (11-битные идентификаторы), если с 0x1000 – CAN FD.
Для определения назначения шины проанализируйте частоту и содержимое сообщений. Высокоскоростная шина (HS-CAN) обычно обслуживает критичные системы: ECM, TCM, ABS, передавая данные с частотой 10–100 Гц. Низкоскоростная шина (MS-CAN) связывает кузовные модули (BCM, IPC, аудиосистему) с частотой 1–10 Гц. Пример: сообщение с ID 0x201, содержащее байты 0x00 0x64 0x00, может означать уровень топлива (100%). Используйте базы данных DBC (например, для VAG – «VW_MQB.dbc») для декодирования сигналов.
Финальный этап – проверка физического доступа. Найдите точки подключения в салоне: за блоком предохранителей (часто рядом с BCM), под рулевой колонкой или в диагностическом разъёме. Для автомобилей с шинами CAN FD (например, BMW F-серии, Mercedes W222) потребуется адаптер с поддержкой гибкой скорости передачи (до 8 Мбит/с). Убедитесь в отсутствии помех: сигнал должен быть чистым, без выбросов напряжения. При подключении автосигнализации используйте гальваническую развязку (например, модуль TJA1050) для защиты от коротких замыканий.
Подбор и настройка CAN модуля для сигнализации
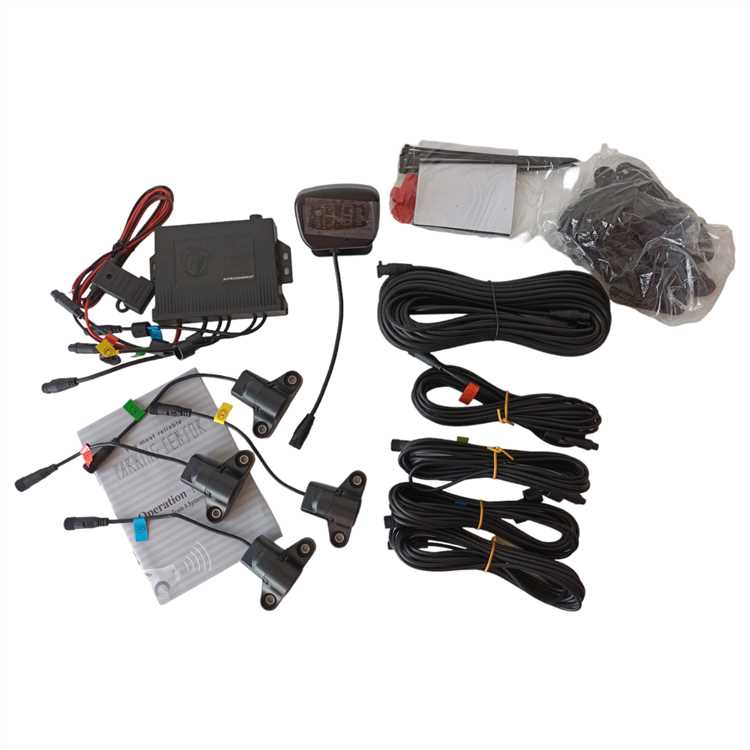
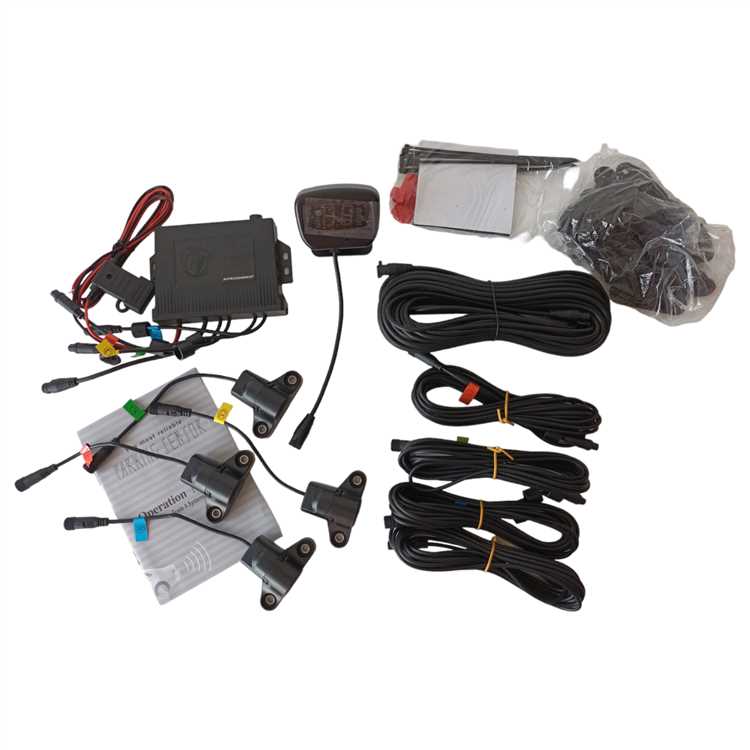
Обратите внимание на совместимость модуля с конкретной моделью сигнализации. Производители, такие как StarLine, Pandora или Sherlock, выпускают собственные CAN адаптеры, оптимизированные под их ПО. Например, StarLine CAN-LIN модуль работает только с сигнализациями этой марки, а универсальные решения, вроде iDataLink Maestro RR, требуют ручной настройки через специальное ПО. Перед покупкой уточните список поддерживаемых функций: управление ЦЗ, контроль концевиков, имитация штатного брелока.
Мощность и стабильность питания модуля критичны для корректной работы. Большинство CAN адаптеров потребляют 50–150 мА, но при активной диагностике или эмуляции команд ток может кратковременно возрастать до 300 мА. Используйте стабилизатор напряжения на 5 В с запасом по току (например, LM2596 на 3 А) и подключайте модуль напрямую к аккумулятору через предохранитель на 5 А. Избегайте подключения к цепям, подверженным помехам: генератору, катушкам зажигания или проводам высокого напряжения.
Для настройки CAN модуля потребуется ПО от производителя и кабель для подключения к ПК. У StarLine это StarLine Configurator, у Pandora – Pandora Alarm Studio. Процесс включает три этапа: сканирование шины, сопоставление сигналов с функциями сигнализации и запись конфигурации в память модуля. Во время сканирования автомобиль должен быть заведен, а все потребители электроэнергии (фары, климат-контроль) – отключены, чтобы минимизировать помехи.
При сканировании шины обращайте внимание на частоту обновления данных. Например, сигнал с концевика двери обычно передается с частотой 10–50 Гц, а статус двигателя – 1–5 Гц. Если модуль не распознает сигнал, проверьте его идентификатор (ID) с помощью анализатора CAN, например, PCAN-USB или CANable. Запишите ID и маску фильтрации вручную, если автоматическое определение не сработало. Для автомобилей с несколькими CAN шинами (например, BMW F-series с PT-CAN и K-CAN) потребуется модуль с поддержкой мультишины, такой как iDataLink ADS-ML.
После настройки протестируйте все функции сигнализации в разных режимах: при заглушенном двигателе, на холостом ходу и в движении. Особое внимание уделите проверке обратной связи: если модуль не получает подтверждение от ЭБУ о выполнении команды (например, закрытие дверей), сигнализация может перейти в аварийный режим. Для диагностики используйте лог-файлы ПО модуля или анализатор CAN. В случае ошибок проверьте целостность проводки, правильность подключения к CAN-H и CAN-L (не перепутайте полярность) и наличие терминальных резисторов на шине.
Некоторые модули поддерживают обновление прошивки через ПК или даже OTA (по воздуху). Регулярно проверяйте сайт производителя на наличие обновлений: они могут добавлять поддержку новых моделей автомобилей или исправлять ошибки в работе с шиной. Например, прошивка StarLine CAN-LIN модуля версии 2.1.4 добавила совместимость с Hyundai Tucson 2022, а версия 2.2.0 – исправила проблему с ложными срабатываниями концевиков на Kia Sportage 2021. Обновляйте прошивку только при стабильном питании и отключенной сигнализации.
При возникновении конфликтов с штатными системами автомобиля (например, блокировка запуска двигателя или ошибки на приборной панели) отключите модуль и выполните сброс ЭБУ. В некоторых случаях потребуется перенастройка модуля с изменением приоритетов команд или добавлением задержек между отправкой пакетов. Для автомобилей с продвинутыми системами безопасности (Mercedes-Benz с Sentry Mode или Tesla) используйте модули с сертификацией от производителя, такие как Valeo Connect, чтобы избежать блокировки шины.
Способы подключения к CAN шине без повреждения проводки
Подключение к CAN шине без разрезов проводки требует использования специализированных адаптеров и методов, минимизирующих риск повреждения штатной электропроводки автомобиля. Наиболее распространённый способ – применение T-коннекторов (например, CAN-Crocodile или CANclip), которые зажимаются на проводах шины без их перерезания. Эти устройства оснащены пружинными контактами, проникающими через изоляцию и обеспечивающими надёжный контакт с медными жилами. Для работы с CAN-H и CAN-L требуется два отдельных коннектора, подключаемых параллельно штатной проводке.
Альтернативный метод – использование бесконтактных индуктивных датчиков, таких как CANlog или Kvaser Memorator. Эти устройства фиксируются на проводах шины с помощью магнитных или зажимных креплений и считывают сигналы через электромагнитную индукцию. Преимущество метода – полное отсутствие механического воздействия на проводку, но чувствительность к помехам и необходимость точной настройки усиления сигнала ограничивают его применение в условиях сильных электромагнитных наводок.
Для временного подключения или диагностики подойдут пробники с игольчатыми щупами (например, PicoScope TA009). Они позволяют проколоть изоляцию провода и получить доступ к сигналу без его разрыва. После измерений отверстие в изоляции заделывается термоусадочной трубкой или герметиком. Важно: иглы должны быть из нержавеющей стали, чтобы избежать окисления и ухудшения контакта со временем.
В автомобилях с доступными диагностическими разъёмами OBD-II или OBD-I подключение выполняется через адаптеры с ответной частью, например, ELM327 или VAG-COM. Эти устройства вставляются в штатный разъём и обеспечивают доступ к CAN шине без вмешательства в проводку. Однако не все автомобили поддерживают полный доступ к CAN через OBD – в некоторых моделях (например, Toyota до 2015 года) часть сигналов шины недоступна без прямого подключения.
При выборе метода учитывайте:
- Тип изоляции проводов – для толстой или армированной изоляции (например, в BMW) подойдут только T-коннекторы с усиленными зажимами.
- Частоту CAN шины – для высокоскоростных сетей (500 кбит/с и выше) критически важна минимальная длина ответвлений (не более 30 см).
- Температурные условия – бесконтактные датчики могут терять стабильность при температурах ниже -20°C.
После подключения обязательно проверьте целостность сигнала с помощью осциллографа или CAN-анализатора.
Чтение и декодирование CAN сообщений автомобиля
Для работы с CAN шиной потребуется адаптер, поддерживающий стандарт ISO 11898-2 (высокоскоростной CAN) с возможностью подключения к OBD-II разъёму. Наиболее надёжные модели: Lawicel CANUSB, Peak PCAN-USB или Kvaser Leaf Light. Скорость передачи данных в легковых автомобилях чаще всего составляет 500 кбит/с, но встречаются системы с 250 кбит/с или 1 Мбит/с – уточняйте параметры в документации производителя.
Чтение сообщений начинается с инициализации адаптера через библиотеки типа python-can (Python) или SocketCAN (Linux). Пример команды для запуска мониторинга в терминале Linux: candump can0. Для фильтрации сообщений используйте маски и идентификаторы: например, candump can0,0x123:0x7FF отобразит только сообщения с ID 0x123. Игнорируйте широковещательные пакеты (например, 0x000–0x0FF), если они не содержат полезных данных.
Декодирование сообщений требует знания структуры CAN-фреймов. Стандартный фрейм содержит 8 байт данных, где каждый байт или группа байт кодируют конкретные параметры. Например, в сообщении с ID 0x2C3 (двигатель Toyota) байты 0–1 отвечают за обороты (значение в об/мин = (байт0 * 256 + байт1) / 4), а байт 2 – за температуру охлаждающей жидкости (значение = байт2 — 40). Для расшифровки используйте дампы протоколов от производителей или открытые базы данных, такие как OpenDBC.
Инструменты для анализа: Wireshark с плагином CAN, CANalzyer (Vector) или SavvyCAN. Последний позволяет строить графики изменения параметров в реальном времени и сохранять дампы для последующего анализа. При работе с неизвестными ID используйте метод «черного ящика»: фиксируйте изменения в сообщениях при активации определённых функций (например, включение фар, открытие дверей) и сопоставляйте их с логикой работы автомобиля.
Типичные ошибки при декодировании: неверная интерпретация порядка байтов (little-endian vs big-endian), игнорирование масштабирующих коэффициентов и смещений, а также неучёт динамических ID, которые меняются в зависимости от режима работы автомобиля. Например, в некоторых моделях BMW ID 0x316 содержит данные о давлении в шинах, но только при активной системе TPMS. Проверяйте контекст сообщений через диагностические сканеры типа Launch X431.
Для автоматизации декодирования напишите скрипт на Python с использованием библиотеки python-can. Пример кода для извлечения оборотов двигателя из сообщения 0x2C3:
import can
bus = can.interface.Bus(channel='can0', bustype='socketcan')
for msg in bus:
if msg.arbitration_id == 0x2C3:
rpm = (msg.data[0] * 256 + msg.data[1]) / 4
print(f"Обороты: {rpm} об/мин")
При работе с CAN шиной учитывайте безопасность: не отправляйте непроверенные сообщения, так как это может привести к сбоям в работе электронных блоков. Для тестирования используйте эмуляторы CAN, например, CANdo, или подключайтесь к автомобилю через диагностический разъём с отключённым зажиганием. Храните дампы протоколов в зашифрованном виде, особенно если они содержат данные о защищённых функциях (иммобилайзер, системы доступа).
Программирование сигнализации для работы с CAN данными
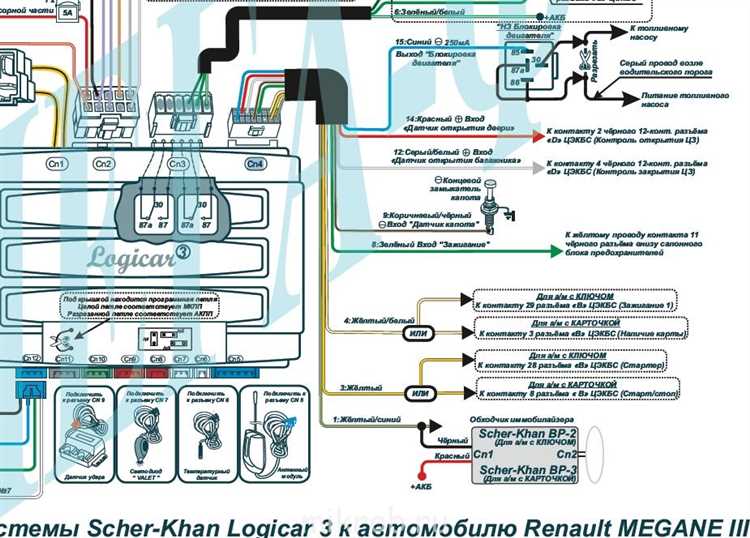
Для интеграции автосигнализации с CAN шиной требуется настройка протокола обмена данными между блоком управления сигнализации и автомобильной сетью. Основная задача – корректная интерпретация CAN-сообщений, поступающих от ЭБУ автомобиля, и формирование ответных команд. Начните с изучения документации на сигнализацию: производители, такие как StarLine или Pandora, предоставляют SDK или библиотеки для работы с CAN. Например, StarLine M31 поддерживает CAN-протокол версии 2.0B с идентификаторами в диапазоне 0x100–0x7FF.
Первым шагом программирования станет определение списка CAN-идентификаторов, критичных для работы сигнализации. К ним относятся:
- Состояние дверей (0x130 для большинства европейских автомобилей, 0x2C1 для японских моделей)
- Статус зажигания (0x122, 0x310)
- Уровень топлива (0x3E0)
- Обороты двигателя (0x280)
- Температура охлаждающей жидкости (0x320)
Используйте CAN-анализатор (например, PCAN-View или SavvyCAN) для захвата пакетов при различных сценариях: открытие дверей, запуск двигателя, включение аварийной сигнализации. Сохраните лог-файлы для последующего анализа.
Настройте фильтрацию CAN-сообщений в прошивке сигнализации. Большинство блоков позволяют задавать маски и фильтры для приема только нужных идентификаторов. Например, для фильтрации сообщений о состоянии дверей на шине с идентификатором 0x130 и длиной данных 8 байт, используйте маску 0x7FF и фильтр 0x130. Это снизит нагрузку на процессор и предотвратит ложные срабатывания.
Реализуйте парсинг данных из CAN-пакетов. Каждый идентификатор содержит специфическую структуру байтов. Например, в сообщении 0x130 (состояние дверей) бит 0 может отвечать за водительскую дверь, бит 1 – за пассажирскую, а бит 4 – за багажник. Напишите обработчик, который будет извлекать эти биты и передавать их в логику сигнализации. Пример на C для микроконтроллера:
if (can_id == 0x130) {
bool driver_door = (can_data[0] & 0x01) != 0;
bool passenger_door = (can_data[0] & 0x02) != 0;
if (driver_door) trigger_alarm();
}
Обеспечьте двустороннюю связь: сигнализация должна не только считывать данные, но и отправлять команды на CAN шину. Например, для дистанционного запуска двигателя потребуется эмуляция нажатия кнопки стартера или отправка пакета с идентификатором 0x315 и данными 0x01 0x00 0x00 0x00 0x00 0x00 0x00 0x00. Проверьте возможность отправки таких пакетов в тестовом режиме, используя CAN-адаптер и программу типа CANHacker.
Оптимизируйте частоту опроса CAN-шины. Слишком частые запросы могут вызвать задержки в работе штатных систем автомобиля. Для большинства параметров достаточно опрашивать шину с интервалом 100–500 мс. Исключение – критичные данные, такие как обороты двигателя при автозапуске, где частота должна быть не менее 50 мс. Используйте прерывания или таймеры для синхронизации опроса.
Реализуйте механизм обработки ошибок CAN-шины. В случае потери связи с шиной (ошибка CRC, бит-стаффинг) сигнализация должна переходить в безопасный режим: отключать автозапуск, блокировать некритичные функции и уведомлять пользователя. Для диагностики используйте стандартные CAN-ошибки: Error Active (0x00), Error Passive (0x20), Bus Off (0x80). Пример обработки ошибок на уровне прошивки:
if (CAN->ESR & CAN_ESR_BOFF) {
disable_remote_start();
send_notification("CAN Bus Off");
}
Завершите настройку тестированием в реальных условиях. Проверьте работу сигнализации при следующих сценариях:
- Открытие/закрытие дверей с разных ключей (штатного и сигнализации)
- Запуск двигателя с брелока и через мобильное приложение
- Срабатывание датчика удара при работающем и заглушенном двигателе
- Переход автомобиля в режим «сна» и пробуждение по CAN-сообщению
- Одновременное использование штатных функций (например, климат-контроль) и сигнализации
Зафиксируйте все аномалии: ложные срабатывания, задержки реакции, конфликты с штатными системами. При необходимости скорректируйте маски фильтров или алгоритмы парсинга данных.